从感知到执行,构建工业具身智能闭环
四大核心能力模块,形成从环境感知到任务执行的完整技术闭环
01
感知环境
视觉、力觉、多模态融合
融合视觉、力觉等多源感知,识别工件、位置、状态与环境变化,让机器人看懂真实生产现场,为复杂工业任务提供稳定可靠的感知基础。
02
理解任务
VLA、大模型、任务规划
结合 VLA 等具身智能模型与工业工艺知识,理解任务目标与现场条件,将复杂生产要求拆解为可执行步骤,完成任务规划与动作决策。
03
学习技能
仿真训练、强化学习、合成数据
结合仿真、示教、真实工业数据与强化学习,让机器人学习打磨、修边、插拔等具体操作技能,并在不同工件与现场条件下持续优化。
04
完成工作
机器人控制、工业部署、持续优化
将模型、机器人控制、末端执行与工业工艺真正集成到生产现场,围绕节拍、质量、稳定性和效率持续优化,让机器人真正进入工厂工作流。
面向真实产业场景
深入工业现场,将具身智能技术落地到五大核心场景
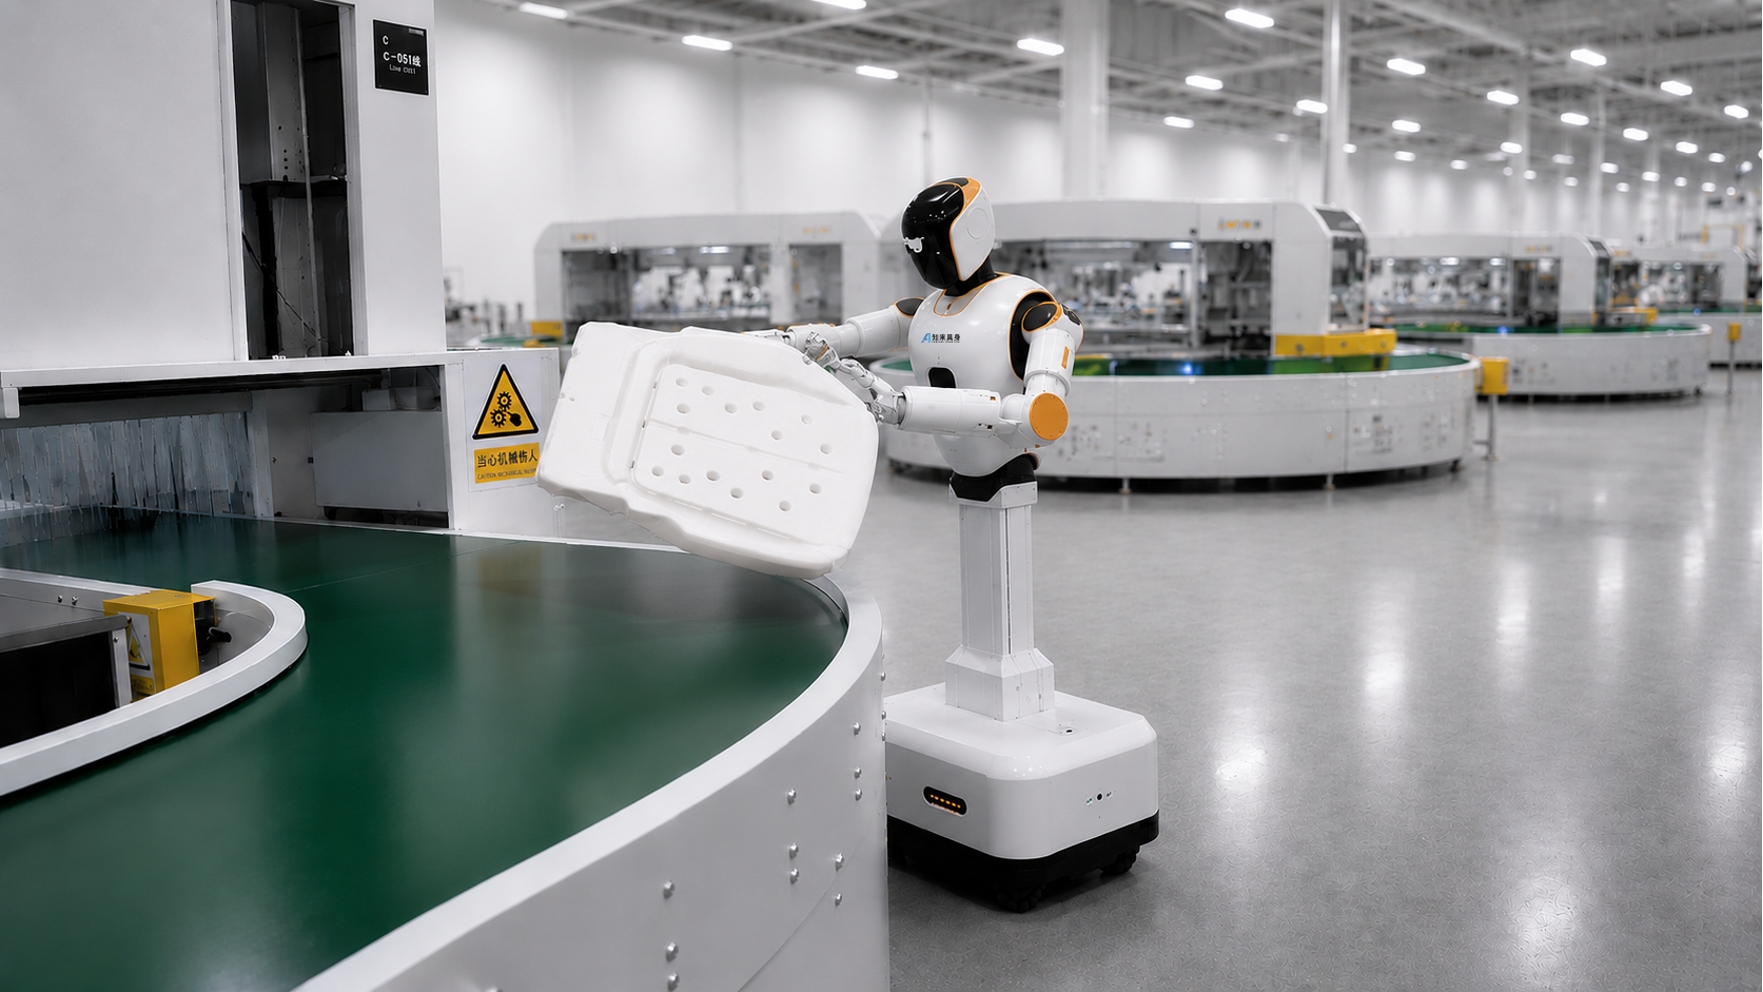
柔性工艺
面向修孔、修边、去挂、包覆、熨烫、工艺缝纫等柔性工艺,通过感知、力控与工艺参数协同,让机器人适应不同工件与任务变化。
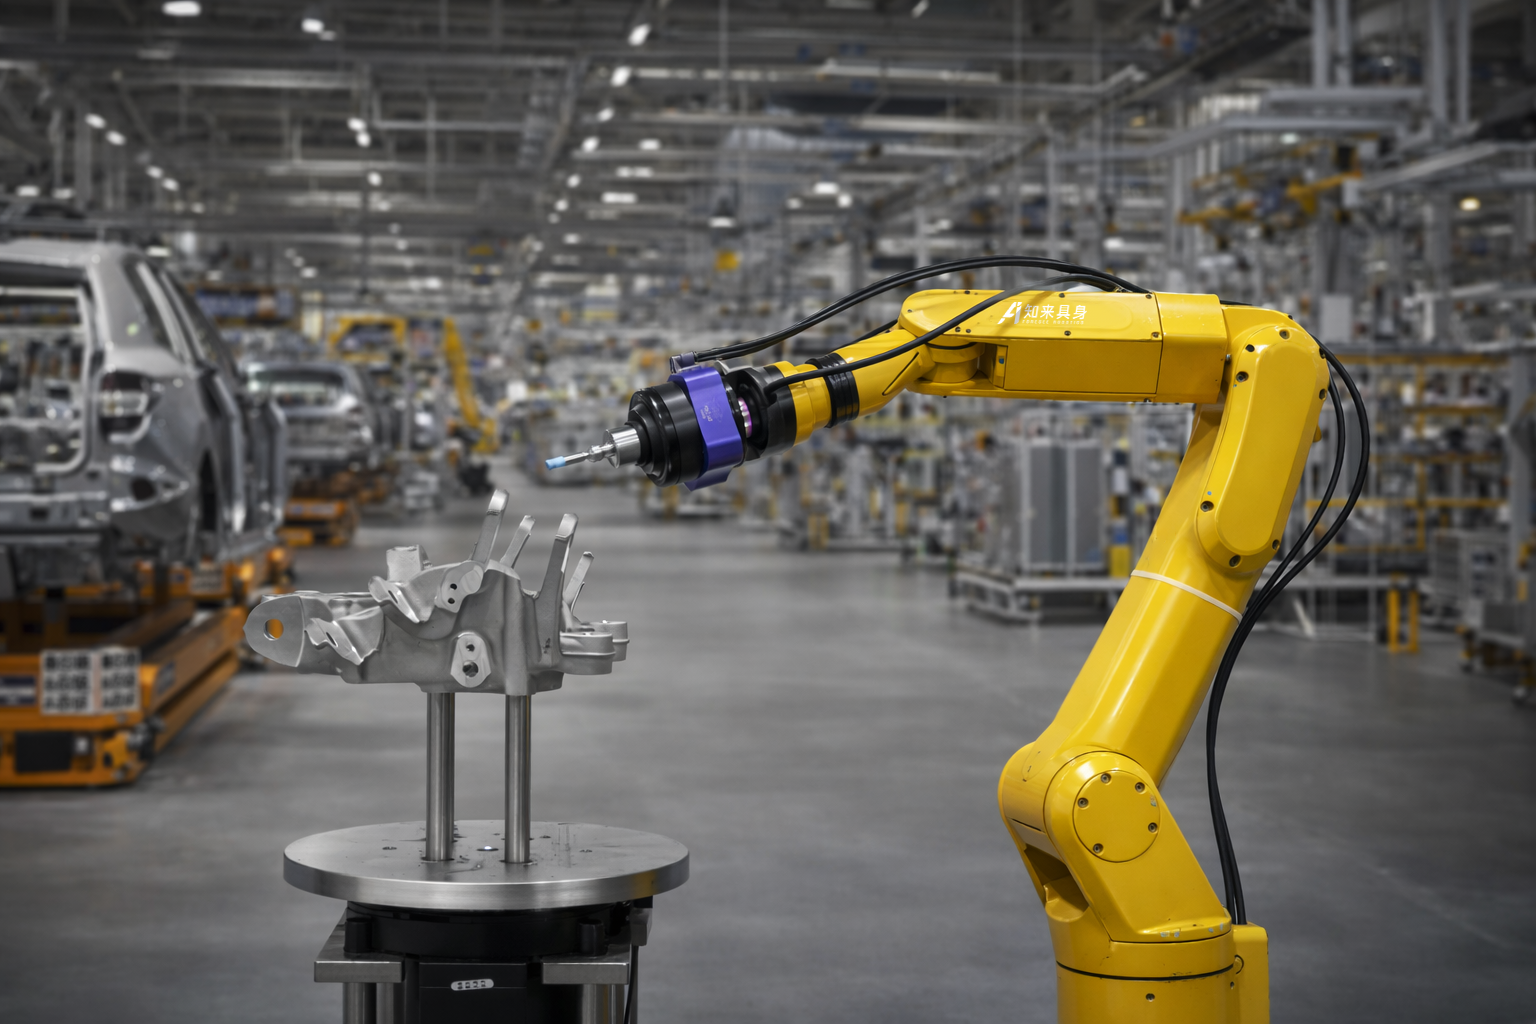
表面处理
面向打磨、抛光、喷涂等工序,结合视觉定位、轨迹规划与力控能力,实现复杂曲面处理的一致性与稳定执行。
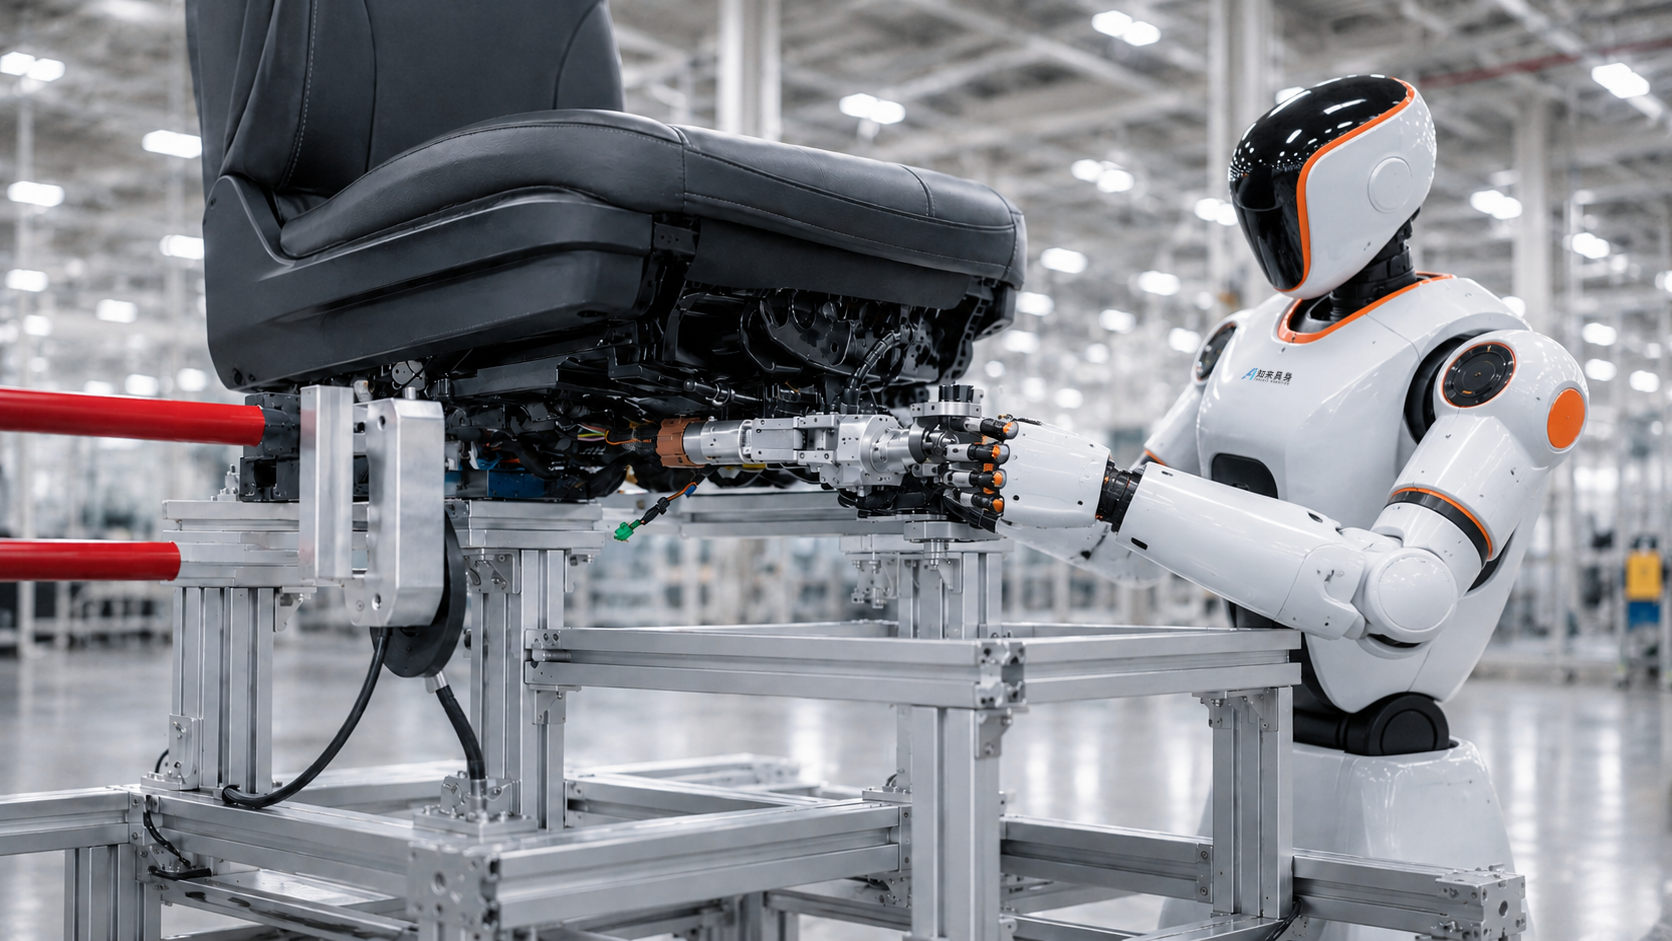
柔性装配
结合视觉识别、精确定位与力位协同,完成插拔、装配、上下料等操作,适应多品种、变化型生产任务。
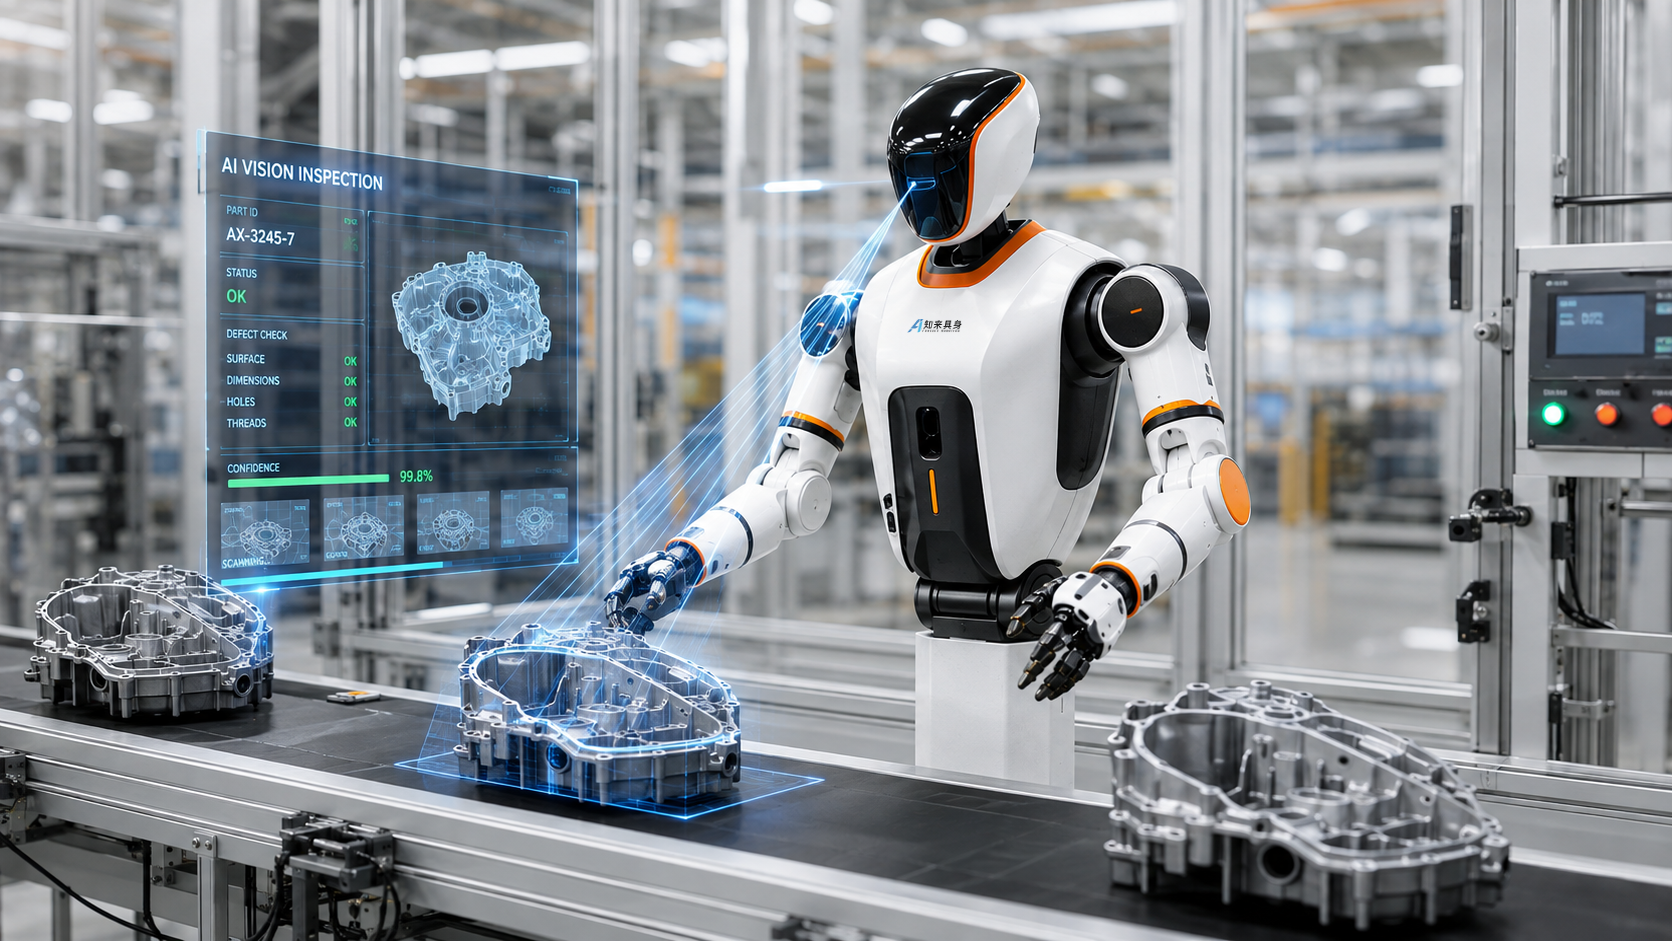
智能检测
融合机器视觉与机器人运动能力,对复杂工件进行自动化检测与缺陷识别,提升检测覆盖率、一致性和质量管控效率。
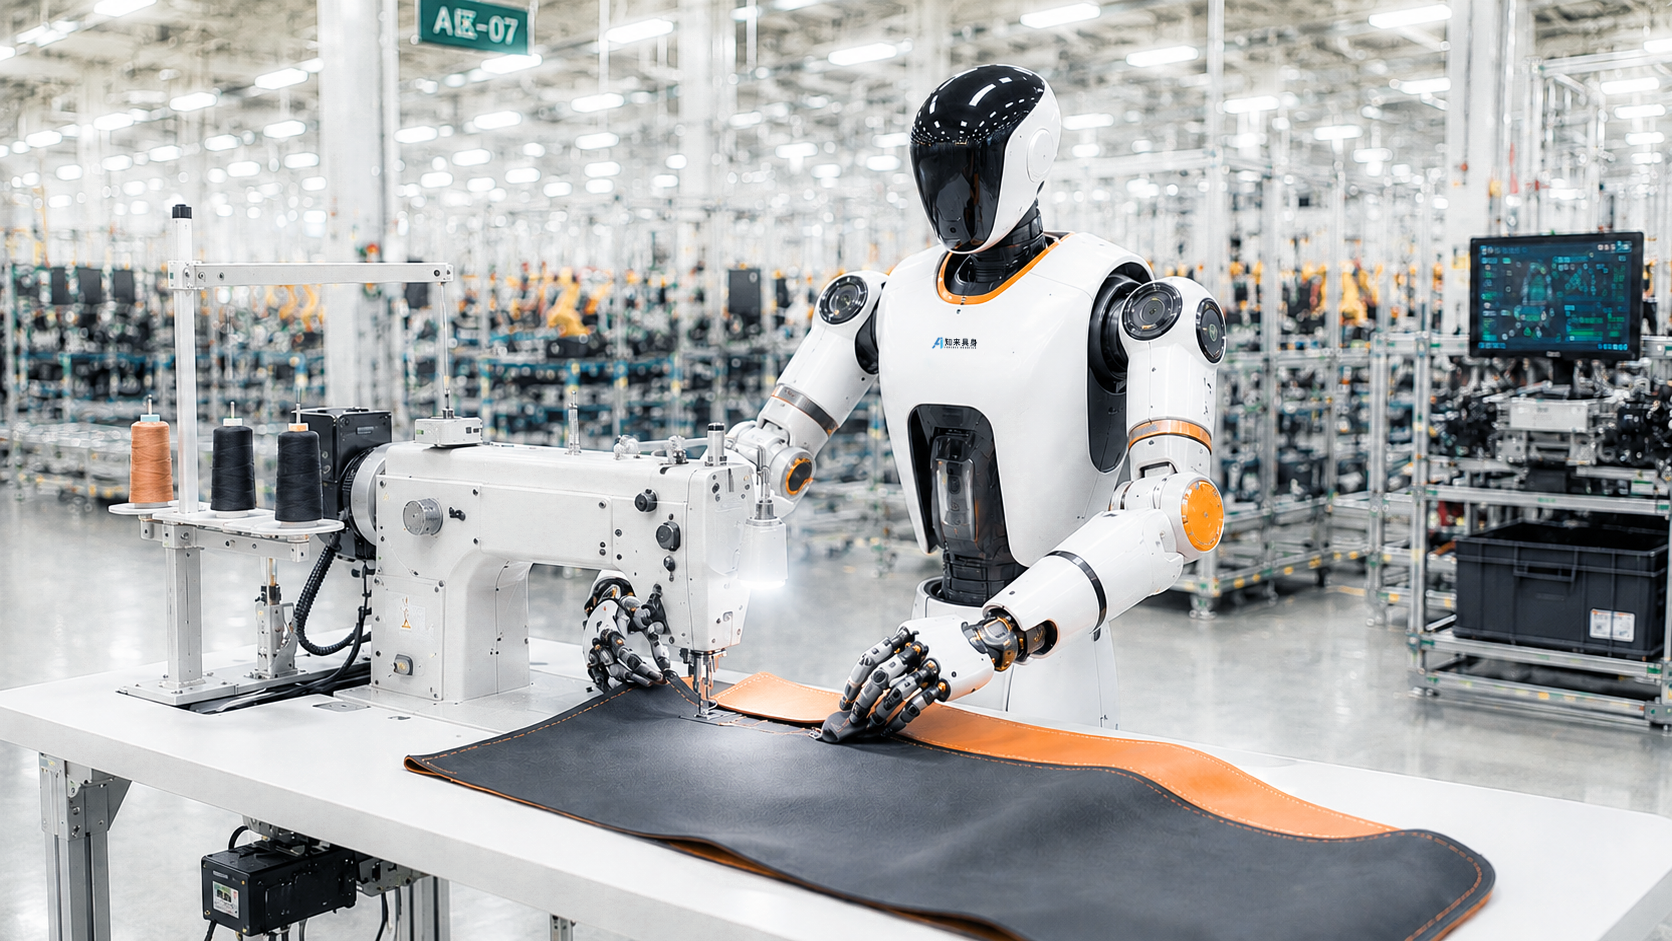
复杂操作
面向线束插拔、柔性件抓取、精密操作等传统自动化难以覆盖的任务,让机器人进入更多依赖人工经验的生产环节。
合作伙伴
携手行业领军企业,共建具身智能机器人应用生态